Ostatnia aktualizacja: 8 października 2026, dodane wyniki czterech audytów stanowisk z cobotami z lat 2021–2025. Pierwsza publikacja: 13 lipca 2026. Autor: zespół Automatech. Czas czytania: 6 min.
Coboty pracują przy człowieku bez wygrodzenia dopiero wtedy, gdy potwierdzi to pomiar sił i nacisków na gotowym stanowisku, z realnym chwytakiem i detalem, oraz ocena ryzyka całego zespołu maszyn. Spośród czterech stanowisk z cobotami, które audytowaliśmy w latach 2021–2025, żadne nie przeszło bez poprawek. W jednym zawiódł pomiar siły, w drugim nacisk detalu, w trzecim sąsiednia maszyna, a w czwartym wyposażenie bezpieczeństwa wokół robota.
Producent robota odpowiada za ramię. Za aplikację odpowiada ten, kto ją uruchomił.
Coboty w 6 punktach
- Coboty (roboty współpracujące, koboty) pracują przy człowieku bez wygrodzenia tylko wtedy, gdy pomiar sił i nacisków na gotowym stanowisku mieści się w progach ISO/TS 15066 we wszystkich punktach kontaktu.
- Spośród czterech stanowisk z cobotami, które audytowaliśmy w latach 2021–2025, żadne nie przeszło bez poprawek: zawiodły kolejno siła, nacisk detalu, sąsiednia maszyna i wyposażenie bezpieczeństwa.
- Siła robota mieszcząca się w normie nie wystarcza, bo wystające śruby detalu dały nacisk 300 N/cm² przy progu 180 N/cm².
- Maszyna w zasięgu ramienia, np. owijarka, potrafi wymusić wygrodzenie albo kurtyny typu 4 mimo cobota, a tego pomiar sił nie wykaże.
- Jeśli operator nie wchodzi w zasięg robota w trakcie cyklu, pomiar sił jest zbędny i wystarczą zabezpieczenia jak dla lekkiego robota przemysłowego.
- Stanowisko z cobotem jest maszyną z oceną zgodności i oznakowaniem CE za całość, a od 20 stycznia 2027 ocenia się je według rozporządzenia 2023/1230.
Kiedy Cobot się opłaca? Cztery stanowiska, cztery różne powody
| Stanowisko | Co przesądziło | Wynik | Co zalecił raport |
|---|---|---|---|
| cobot UR5, linia w centrum logistycznym, 05.2021 | siła przy przenoszeniu, w zakleszczeniu | 432 N, wynik Fail | obniżyć parametry i zmierzyć ponownie albo wygrodzenie min. 1400 mm z bramami ryglowanymi, PL d |
| cobot UR10e, producent komponentów samochodowych, 10.2024 | nacisk śrub detalu przy odkładaniu na stół obrotowy | 300 N/cm² przy progu 180 N/cm² | zmienić nastawy prędkości, siły i momentu albo trajektorię |
| stacja paletyzacji z cobotem i dwiema owijarkami, 2025 | sąsiednie owijarki i kontakt z głową | 2 z 30 zagrożeń z R = 450 | wygrodzenie albo wewnętrzne kurtyny typu 4, PL d |
| cobot UR5e, nowy zespół maszyn, producent komponentów samochodowych, 01.2021 | wyposażenie bezpieczeństwa wokół robota | 3 z 11 zagrożeń z R = 450 | STOP-Awaria w strefie odbioru, oznaczenie obszaru pracy, dokumentacja elektryczna |
R = 450 to w naszej skali najwyższa kategoria ryzyka, z decyzją „należy natychmiast przerwać pracę”.
UR5. Pomiar według ISO/TS 15066 objął trzy ruchy: pobieranie, odkładanie i przenoszenie. Przy przenoszeniu, w kontakcie statycznym, siła szczytowa wyniosła 432 N i pomiar dostał wynik Fail, a dziesięć innych pomiarów siły zakończyło się ostrzeżeniem. Robot był zaprogramowany na siły i prędkości większe, niż dopuszcza praca kolaboracyjna. Wygrodzenie, które raport wskazał jako drugą drogę, odrygla bramę dopiero po zatrzymaniu ruchu.
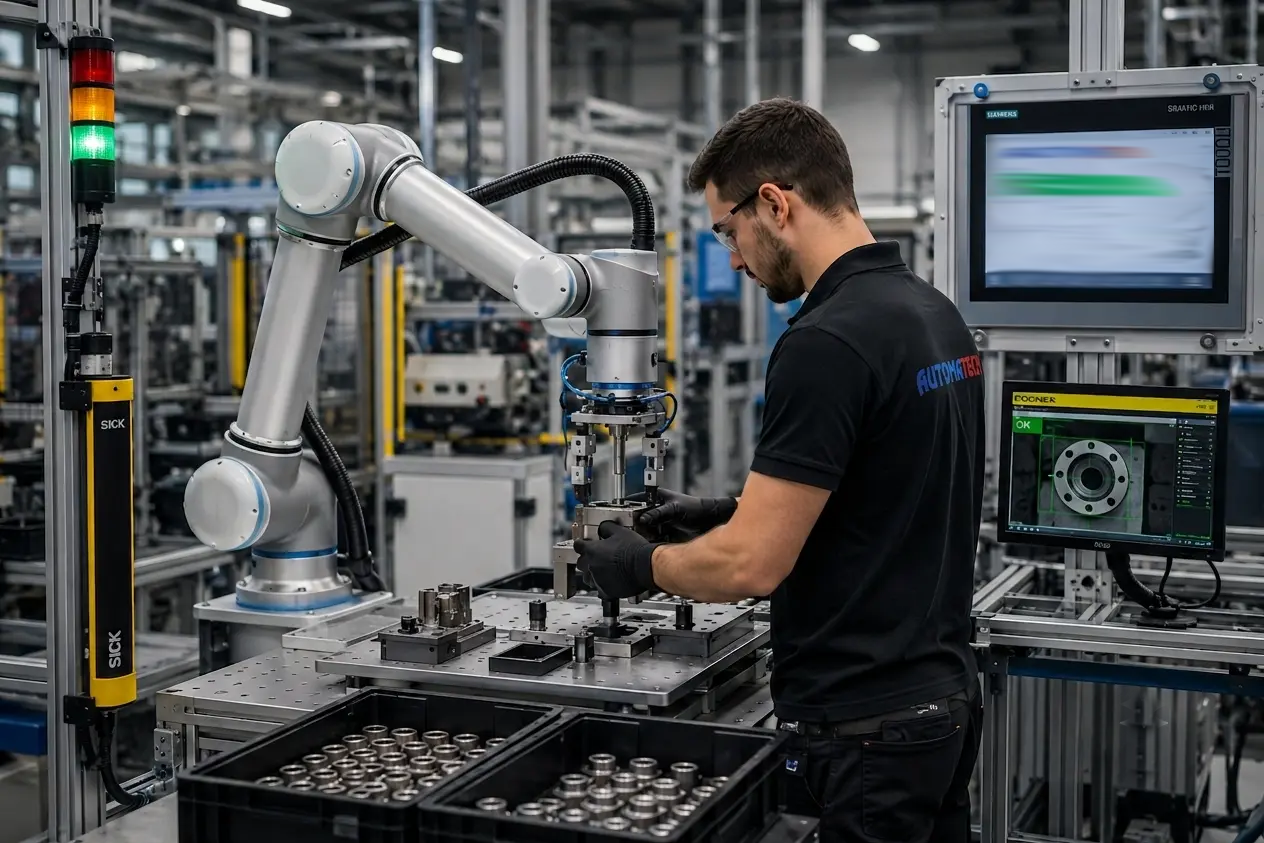
UR10e. Siły ustawione w programie safety potwierdziliśmy pomiarem i mieściły się w wartościach dopuszczalnych. Przekroczenie dały wystające śruby detalu: nacisk o dwie trzecie powyżej progu, na dłoni wsuniętej między śrubę a obudowę stołu. W tym samym audycie przerwanie wiązek kurtyny świetlnej nie zatrzymywało przenośnika, a zakład nie miał procedury codziennego testu kurtyny prętem testowym.
Stacja paletyzacji. EN ISO 10218-2:2025 wymaga ograniczenia kontaktu robota z wrażliwymi częściami ciała, w tym z twarzą i czaszką, a blokad mechanicznych talerzy obrotowych obu owijarek nie dało się technicznie poprawić. O wygrodzeniu przesądziła więc maszyna stojąca obok robota. Raport wskazał też podnośnik cobota bez zabezpieczenia przed opadaniem, pod którym mógł stanąć operator, oraz instrukcje obsługi osobno dla cobota, owijarek i stacji, bez instrukcji dla całego zespołu maszyn. Co nowe wydanie normy zmienia przy celach, opisujemy we wpisie o EN ISO 10218-2:2025.
UR5e. Wśród niezgodności: brak przycisku STOP-Awaria w strefie odbioru, czerwone przyciski obok STOP-Awaria wbrew PN-EN 60204-1 pkt 10.2.1, nieoznaczony obszar pracy cobota i brak dokumentacji elektrycznej robota, bez której nie da się w pełni sprawdzić układu bezpieczeństwa. Według raportu zalecane zmiany sprowadzają wszystkie zagrożenia do kategorii akceptowalnej.
Cztery powody mają różną cenę. Nacisk detalu usuwa się zmianą nastaw albo trajektorii, czyli pracą programisty. Przekroczoną siłę też, o ile takt zniesie wolniejszy ruch, a jeśli nie zniesie, zostaje wygrodzenie. Sąsiednia maszyna kosztuje najwięcej, bo wymusza osłony albo kurtyny wokół całego zespołu. Pomiar sił wykrywa dwa pierwsze problemy. Dwóch pozostałych żaden pomiar nie pokaże, wychodzą tylko w ocenie ryzyka całego stanowiska według EN ISO 12100, z funkcjami bezpieczeństwa liczonymi według EN ISO 13849-1.
Kiedy werdykt się odwraca
Cobot pracuje przy człowieku bez wygrodzenia, jeśli spełnione są cztery warunki naraz:
- pomiar mieści się w progach we wszystkich punktach kontaktu, z realnym chwytakiem i detalem; tak było z siłami przy UR10e, dopóki pomiar nie doszedł do śrub,
- detal jest lekki i bez krawędzi, śrub ani występów, które skupiają nacisk na małej powierzchni,
- w zasięgu ramienia nie pracuje inna maszyna z własnymi zagrożeniami: owijarka, przenośnik, prasa,
- trajektoria omija wysokość głowy operatora, bo EN ISO 10218-2:2025 wymaga ograniczenia kontaktu z twarzą i czaszką.
WAŻNE: jeśli operator w trakcie cyklu w ogóle nie wchodzi w zasięg robota, pomiar sił jest zbędny. Wystarczą zabezpieczenia jak dla lekkiego robota przemysłowego, czyli kurtyna albo skaner zatrzymujący ruch, a za funkcje współpracy płaci się wtedy bez potrzeby.
To samo dotyczy procesów, które same wymagają osłon. Przy spawaniu łuk, opary i odpryski wymuszają ekran albo wygrodzenie niezależnie od robota, a wymagania dla aplikacji współpracujących wymieniają odpryski spawalnicze wprost jako zagrożenie właściwe dla procesu. Cobot spawalniczy broni się wtedy szybkim przezbrojeniem przy krótkich seriach. Osłony i tak przy nim staną. Klasyfikację robotów spawalniczych i kobotów opisujemy we wpisie o typach robotów według PN-EN ISO 8373:2021.
Cobot a oznakowanie CE
Cobot, kobot, robot współpracujący i robot kolaboracyjny to w terminologii PN-EN ISO 8373:2021 to samo urządzenie: robot przeznaczony do bezpośredniej interakcji z człowiekiem. Nazwa opisuje przeznaczenie ramienia, a o tym, czy stanowisko może pracować bez osłon, rozstrzyga dopiero ocena zgodności całości.
Sam cobot bez chwytaka to zwykle maszyna nieukończona z deklaracją włączenia, a stanowisko z nim jest maszyną z oceną zgodności i oznakowaniem CE za całość. Od 20 stycznia 2027 ocenia się je według rozporządzenia 2023/1230, opisanego szerzej we wpisie o rozporządzeniu maszynowym.
Jak rozstrzygnąć to u siebie
Pięć pytań, każde z jednoznaczną konsekwencją.
- Czy operator wchodzi w zasięg robota w trakcie cyklu? Nie: zabezpieczenia jak dla robota, pomiar sił zbędny. Tak: przejdź do pytania 2.
- Czy masz raport z pomiaru sił i nacisków na gotowym stanowisku, z realnym chwytakiem i detalem? Nie: praca kolaboracyjna nie jest potwierdzona, pomiar trzeba wykonać przed dalszą eksploatacją.
- Czy detal ma krawędzie, śruby albo występy, które przy odkładaniu mogą trafić w dłoń? Tak: w tym punkcie mierz nacisk, sama siła go nie pokaże.
- Czy w zasięgu ramienia pracuje inna maszyna? Tak: ocena ryzyka i instrukcja obsługi dla zespołu maszyn, a nie dla każdej maszyny osobno.
- Czy trajektoria przechodzi na wysokości głowy operatora? Tak: kontakt z twarzą i czaszką trzeba ograniczyć konstrukcyjnie, zmianą trajektorii albo osłoną.
✅ Prześlij nam zdjęcie stanowiska z cobotem i opis detalu, który przenosi. Wskażemy punkty trajektorii, w których trzeba zmierzyć siłę i nacisk, zanim operator stanie przy robocie.
Automatech, tel. (22) 753 24 80, biuro.warszawa@automatech.pl, formularz kontaktowy.
Jak Automatech pomoże
- integracja robotów i cobotów: dobór robota do taktu i detalu, projekt stanowiska, programowanie i uruchomienie,
- audyt bezpieczeństwa i oznakowanie CE: ocena ryzyka zespołu maszyn, pomiar sił i nacisków według ISO/TS 15066, raport niezgodności z wariantami poprawy.
Powiązane artykuły
- Cela zrobotyzowana według EN ISO 10218-2:2025
- Roboty delta, spawalnicze i koboty według PN-EN ISO 8373:2021
- PN-EN ISO 8373:2021: terminologia robotów przemysłowych
- Robot spawalniczy bez wymaganego PLe: studium przypadku
- Kurtyny świetlne bezpieczeństwa
- Ocena ryzyka maszyny
- EN ISO 13849-1: Performance Level